
WorldContact: A Contact-Centric World Model for Scalable Robot Learning
Caoliwen Wang, Mengdi Wang, Heng Zhang, , Siyuan Chen, Chao Liu, Anpei Chen, Zhendong Wang, Peter Yichen Chen, Huamin Wang
arXiv preprint arXiv:2609.19600, 2026
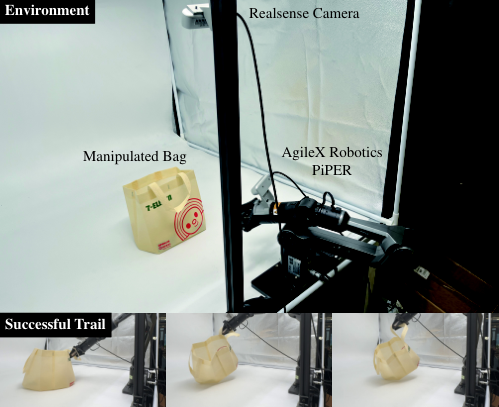
WorldContact learns contact-aware deformable-object dynamics from limited high-quality trajectories, generating robot-policy training data with 10× faster state rollouts and improving real-robot bag-lifting success from 65% to 95%.


